Manual de usuario de PanoMatrix RC2
V2.53Redefiniendo la imagen aérea panorámica.
PanoMatrix representa un cambio de paradigma en la adquisición aérea: concentra precisión, velocidad y estabilidad en una plataforma RC 2 unificada.
Diseñado para ejecutar flujos de trabajo de ultra resolución de 30 gigapíxeles con precisión autónoma.
Ya disponible para pedidos. Póngase en contacto con Elton Super720 vr@super720.com
20 minutos. 460 imágenes. Un flujo de trabajo de captura de 30 gigapíxeles.
Detalle del orden de los treinta mil millones de píxeles, a partir de un único vuelo impecable.
Actualización de muestras del 27 de mayo de 2026.
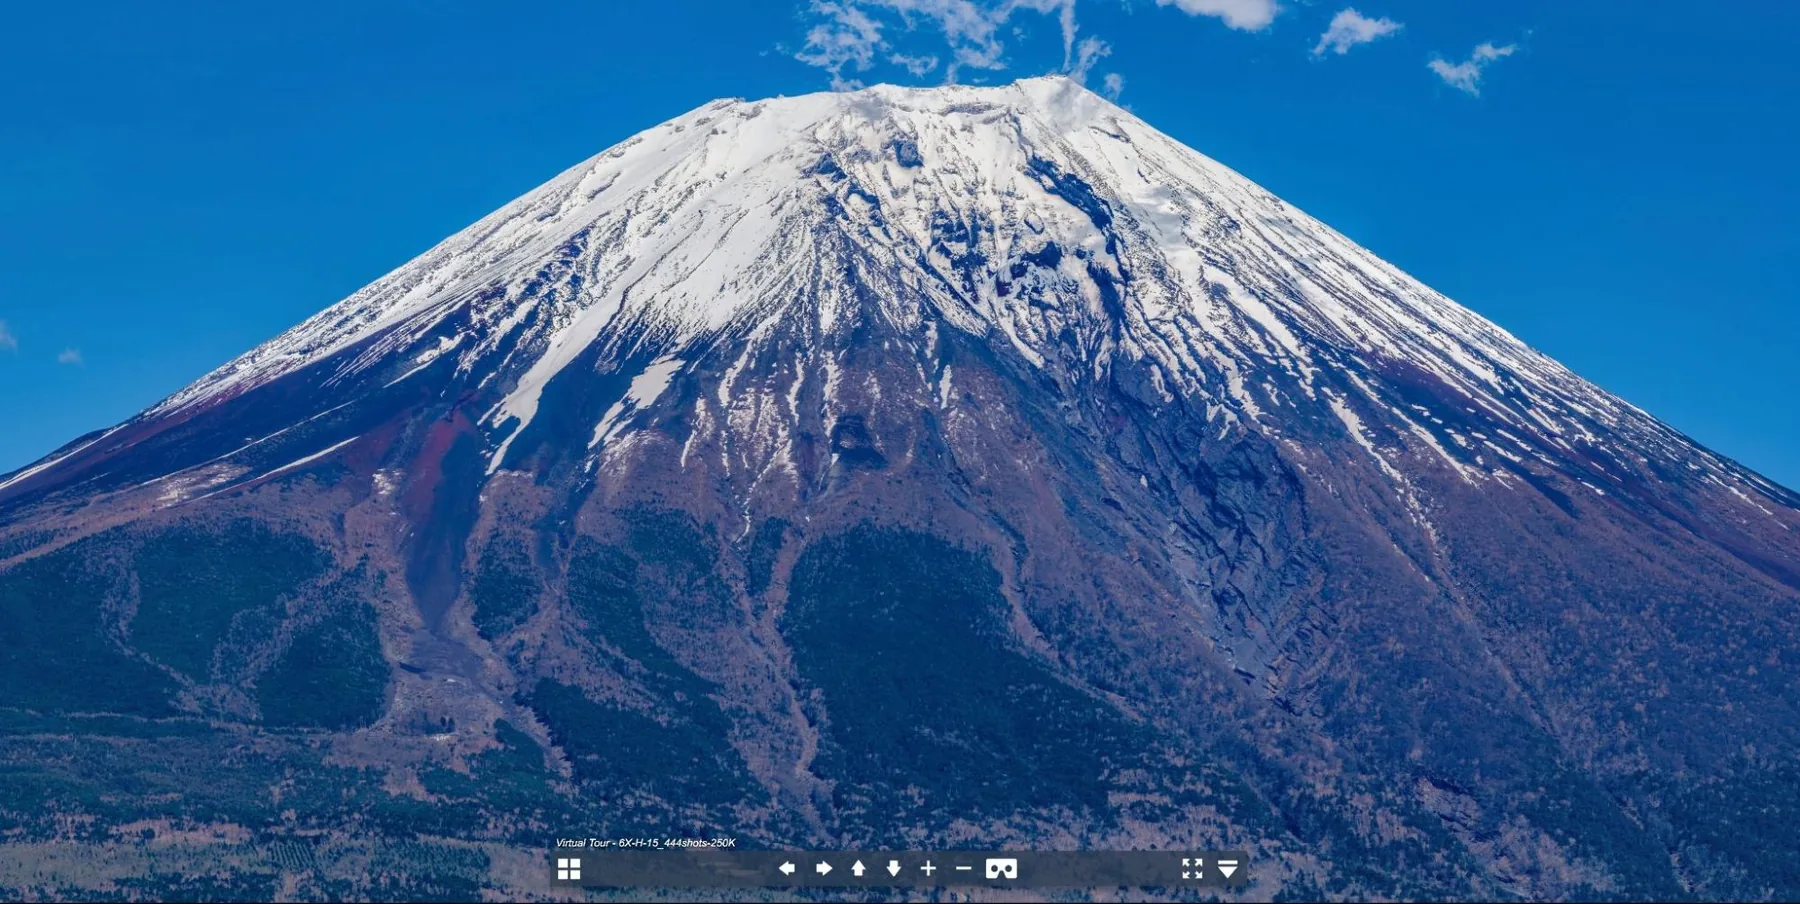
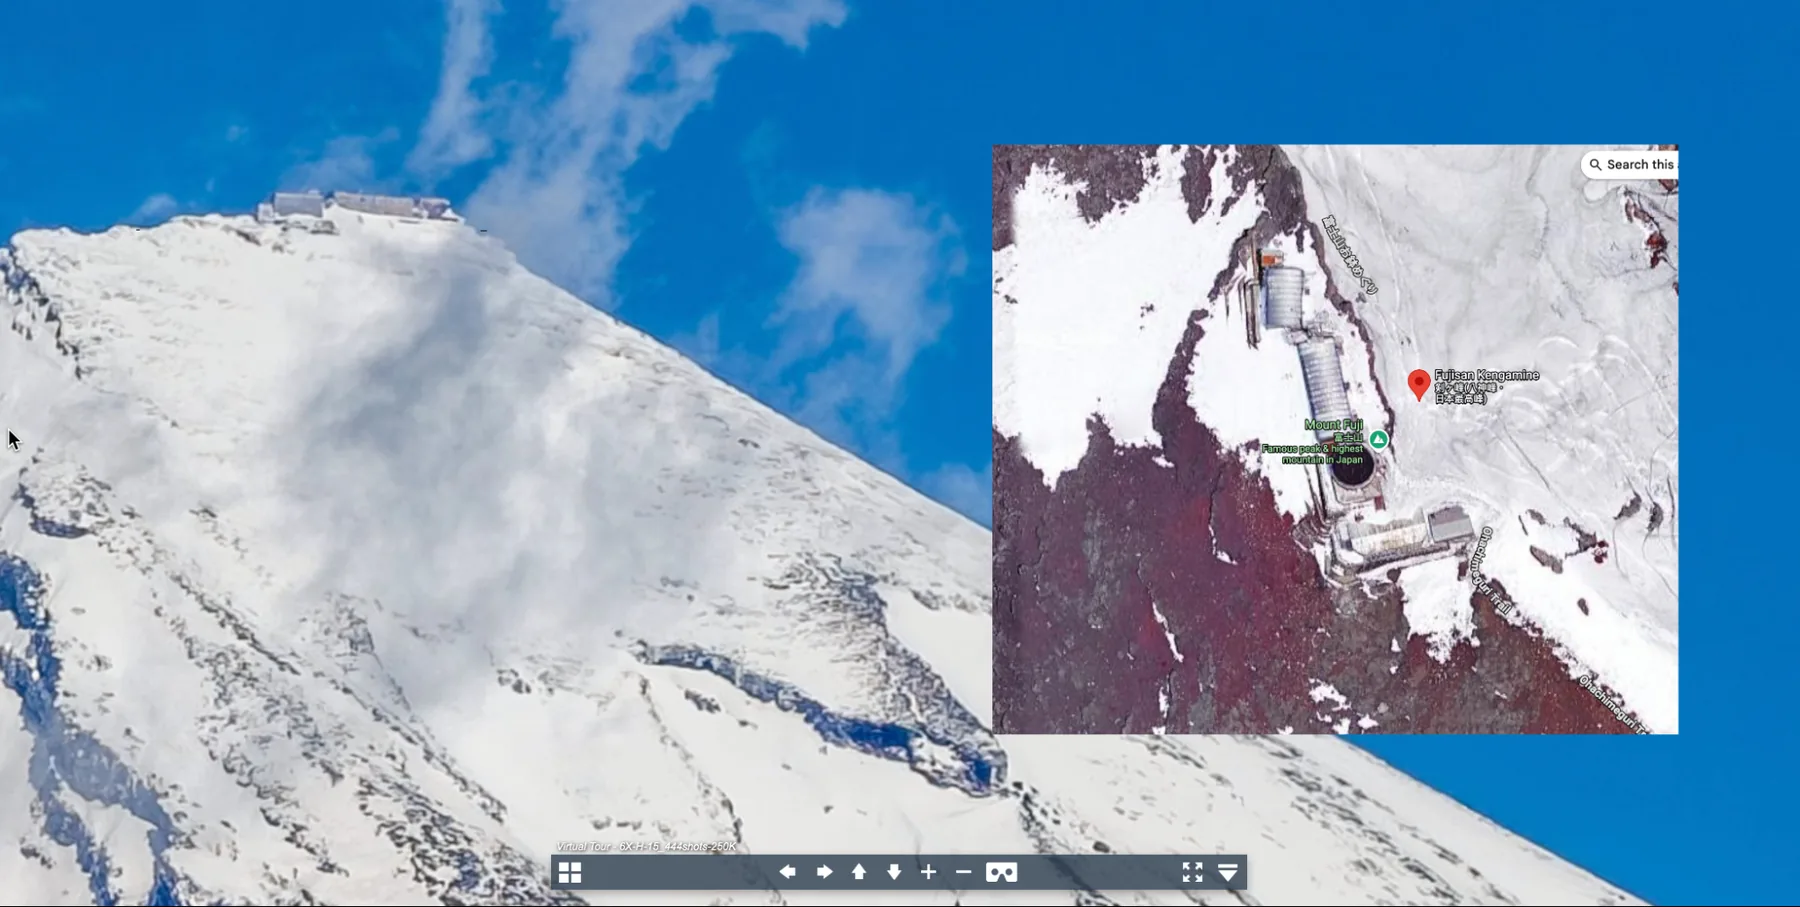
MuestrasMonte Fuji, Japón
Panorámica AEB de 250K / PanoMatrix RC2
◉Abrir la demostración 360° en vivo
📍UbicaciónGraceland Drone Field (Monte Fuji, Japón), 793 Hitoana
✈️Altitud145 metros
📸DronDJI Mavic 4 Pro (objetivo 6×)
🎮MandoMódulo personalizado PanoMatrix RC2
🖼️Retícula matricial- Parte inferior: 444 × 3 AEB / Parte superior: 24 × 3 AEB
🎯Resolución finalAnchura de la panorámica: 250K
Flujo de trabajo de captura y unión:
En la ubicación, actualizamos el mando PanoMatrix RC2 con nuestro firmware AEB más reciente
y capturamos un total de 444 conjuntos horquillados, cada uno formado por 3 exposiciones:
-0,7 EV, 0 EV y +0,7 EV.
Esto cubrió la zona por debajo del horizonte.
El módulo del mando se configuró con un desplazamiento de inclinación personalizado de +15° por encima de la horizontal,
lo que da un FOV vertical efectivo de aproximadamente 202,5°
(180° + 15° de inclinación + ángulo de visión del objetivo).
444 fotogramas × teleobjetivo 6× del DJI Mavic 4 Pro × 50 MP por fotograma
→ Resultado final unido: ~251K de anchura
El cielo se capturó por separado con el objetivo gran angular 1×,
24 fotogramas en total, con una resolución máxima de aproximadamente 64K de anchura.
Tiempo total de captura: ~35 minutos.
Batería: comenzó al 93 % y aterrizó al 18 %, con aproximadamente un 2–3 % restante en el momento del aterrizaje.
Postproducción:
Etalonaje de color: Lightroom Classic
Flujo de trabajo:
1. Cada horquilla AEB (3 exposiciones) se fusionó y se exportó como un JPG con el color etalonado
3. La composición final se montó en Photoshop
3. El composición final se montó en Photoshop
Hardware:
- Portátil con 96 GB de RAM
- Procesador Intel Core i9
- NVIDIA RTX 5090 (24 GB de VRAM)
- SSD de alta velocidad de 4 TB (configurado para maximizar el espacio de intercambio)
Nota: Varios intentos de unir el suelo y el cielo en una única sesión de PTGui
fracasaron por limitaciones de memoria.
Separar las dos capas y componerlas en Photoshop resolvió todos los problemas de estabilidad.
MuestrasMonte Fuji, Japón
Panorámica AEB de 64K frente a panorámica sin AEB
◉Abrir la demostración 360° en vivo
📍UbicaciónGraceland Drone Field (Monte Fuji, Japón), 793 Hitoana
✈️Altitud145 metros
📸DronDJI Mavic 4 Pro (objetivo 1×)
🎮MandoMódulo personalizado PanoMatrix RC2
🖼️Retícula matricial-Parte izquierda: 41 × 3 AEB / Parte derecha: 41 × 3 AEB
🎯Resolución finalAnchura de la panorámica: 64K
MuestrasFo Guang Shan
Museo del Buda, Taiwán
◉Abrir la demostración 360° en vivo
🖼️Retícula matricialParte inferior 444 + parte superior 41 × (1 disparo)
🎯Resolución final251K (anchura de la panorámica)
◉Abrir la demostración 360° en vivo
📍UbicaciónFo Guang Shan, Kaohsiung, Taiwán. Museo del Buda de Fo Guang Shan
✈️Altitud115 metros
📸DronDJI Mavic 4 Pro (objetivo 1× frente a objetivo 6×)
🎮MandoMódulo personalizado PanoMatrix RC2
🖼️Retícula matricialIzquierda: 41 × (1 disparo) / Derecha: parte inferior 444 + parte superior 41 × (1 disparo)
🎯Resolución finalIzquierda: 64K frente a derecha: 251K (anchura de la panorámica)
MuestrasPaisaje urbano de Kaohsiung
(Ubicación: aparcamiento del zoo de Kaohsiung)
◉Abrir la demostración 360° en vivo
MuestrasEstación central de Kaohsiung
Taiwán. (2025-11-06)
◉Abrir la demostración 360° en vivo
MuestrasAsia New Bay Area
Kaohsiung, Taiwán.
◉Abrir la demostración 360° en vivo
MuestrasUSC, Universidad Shih Chien
Campus de Kaohsiung. Taiwán.
◉Abrir la demostración 360° en vivo
MuestrasMoon World (田寮月世界)
Distrito de Tianliao, Kaohsiung, Taiwán
Un surrealista paisaje de badlands esculpido por siglos de lluvia y erosión fluvial, Moon World se define por sus crestas escarpadas, sus áridas colinas de lutita y un terreno casi alienígena que guarda un notable parecido con la superficie lunar. Destacado por la CNN como una de las «10 principales razones para amar Kaohsiung». Una perspectiva aérea revela toda la magnitud de este patrón de otro mundo.
◉Abrir la demostración 360° en vivo
La actualización del firmware AEB ha sido probada y está lista para su publicación. (20/05/2026)
Contactaremos de forma proactiva con los clientes actuales para programar la actualización,
que se realiza mediante un cable USB-C físico conectado al módulo del mando
para grabar los nuevos datos de captura matricial.
Si usted es un cliente pionero o anterior y aún no ha sido contactado,
no dude en escribirnos directamente.
1|Introducción
1.1 Descripción general del sistema
El PanoMatrix RC2 es un sistema de captura automatizado especializado, integrado en el hardware y desarrollado sobre la plataforma DJI RC 2. Al integrar módulos lógicos personalizados directamente en la arquitectura del mando, el sistema alcanza una precisión de microsegundos en el control del estabilizador y de los conjuntos de cámaras del DJI Mavic 4 Pro, lo que posibilita la adquisición automatizada y multifila de panorámicas gigapíxel.
1.2 Objetivo operativo
Diseñado para fotogrametría de alta fidelidad y producción de VR, PanoMatrix elimina las inconsistencias de la fotografía aérea manual. Garantiza un solapamiento angular estrictamente repetible y una eficiencia rigurosa en el recorrido, imprescindibles para generar panorámicas esféricas sin costuras en entornos dinámicos.
1.3 Matriz de compatibilidad de aeronaves
El sistema PanoMatrix está calibrado en exclusiva para la arquitectura óptica de la serie DJI Mavic 4 Pro.
- Mavic 4 Pro (edición estándar)
- Mavic 4 Pro Fly More Combo
- Mavic 4 Pro 512GB / Creator Combo
- Todas las variantes de RF globales y regionales (FCC/CE/SRRC)
Aviso de incompatibilidad: Este sistema NO es compatible con:
- Las series DJI Air, Mini, Avata o Neo
- La serie Mavic 3 (Classic / Pro / Enterprise / Thermal)
- La serie Matrice (M30 / M350 / M4E)
- Importante: Aeronaves que ejecuten firmware personalizado no autorizado, parámetros de control de vuelo «hackeados» o modificaciones de la placa principal por parte de terceros.
1.4 Modificación del hardware y exención de garantía
IMPORTANTE: LEA ATENTAMENTE
Este producto es un mando DJI RC 2 modificado en su hardware con un módulo externo de control panorámico integrado («PanoMatrix RC2»).
Para instalar este sistema, se abre la carcasa del RC 2 y se sueldan conexiones internas de hardware a la placa principal; en algunos casos, se perfora la carcasa para guiar el cableado o fijar el módulo externo.
Debido a esta modificación física, este mando RC 2 debe considerarse un dispositivo modificado y no una unidad DJI de serie.
- Como consecuencia directa, la garantía original de fábrica de DJI para este mando RC 2 concreto queda anulada de forma permanente y deja de ser aplicable.
- Todo el soporte, el servicio y la garantía de este RC 2 modificado y del módulo PanoMatrix los presta directamente quien realiza la modificación o el desarrollador, NO DJI.
- Su propio kit original Mavic 4 Pro (la aeronave y el RC 2 de serie incluido en su Fly More Combo) permanece sin modificar y conserva su garantía DJI conforme a la política de DJI.
El módulo adicional de control panorámico funciona como un complemento de hardware independiente; no altera el firmware de DJI, la lógica de control de vuelo ni las funciones nativas del RC 2.
El mando puede seguir recibiendo actualizaciones oficiales de firmware de DJI, y el módulo PanoMatrix se puede activar o desactivar en cualquier momento sin modificar el comportamiento del sistema DJI.
Seguridad de vuelo y normativa
Los usuarios son plenamente responsables de operar con seguridad y de cumplir toda la normativa aplicable en materia de espacio aéreo y aviación de su país o región. Este sistema no anula las funciones de seguridad de DJI ni las obligaciones legales.
Fiabilidad, pruebas y vida útil
El dispositivo (incluidos el mando DJI RC 2 modificado y el módulo de control PanoMatrix) ha superado meses de pruebas reales de fiabilidad y estabilidad, entre ellas:
- Pruebas de esfuerzo de funcionamiento continuo
- Evaluación de carga operativa y comportamiento térmico
- Pruebas de manipulación y tolerancia ambiental
En condiciones de uso normales, la vida útil prevista del hardware es de al menos un año.
Todos los mandos DJI RC 2 utilizados en este sistema son unidades DJI nuevas y originales (los números de serie pueden verificarse).
Antes de la entrega, cada unidad se somete a:
- Prueba de estabilidad de 24 horas de funcionamiento continuo
- Prueba de ciclos repetidos de encendido y apagado
- Ciclo completo de carga y descarga de la batería
- Verificación funcional de todos los modos de captura y de los controles asignados
Cobertura de la garantía (solo el sistema PanoMatrix RC2)
Si se produce un fallo de hardware en condiciones de uso normales y conformes, proporcionaremos la reparación o la sustitución de componentes del RC 2 modificado y/o del módulo PanoMatrix.
La garantía no cubre los daños causados por:
- Impactos físicos, caídas, flexiones o fuerzas de aplastamiento
- Exposición a líquidos, humedad elevada o entrada de agua
- Uso de fuentes de alimentación, cableado o accesorios no conformes
- Desmontaje no autorizado, modificaciones adicionales o soldaduras
- Rayos, sobretensiones eléctricas u otras situaciones de fuerza mayor
En tales casos, podemos seguir ayudándole con la reparación o la sustitución como servicio de pago. Los gastos de envío, las tasas aduaneras y el coste de las piezas y materiales correrán a cargo del usuario.
2|Arquitectura del sistema
2.1 Hardware base
- DJI RC 2 (unidad nueva, utilizada como base de integración)
2.2 Módulo de automatización integrado
- Firmware de secuenciación personalizado
- Lógica de escalonamiento del ángulo del estabilizador
- Integración del cambio de distancia focal
- Trazado automatizado de la retícula multifila
2.3 Configuraciones ópticas compatibles
| Distancia focal | Caso de uso | Resolución resultante |
| 1,0× | Vista general del entorno | Captura rápida / resolución moderada (64K) |
| 2,5× | Detalle en teleobjetivo medio | Salida esférica de ~100.000 px de anchura |
| 6,0× | Modo panorámico de alta resolución | Salida esférica de hasta ~251.000 px de anchura |
2.4 Accesorios incluidos
- Rótula esférica de aleación de aluminio(tornillo superior de 1/4”, rosca inferior de 3/8”, orientable 360°)
- Soporte de montaje de aluminio para RC2 (fijación con tornillo de 1/4”)
- Protector de pantalla de cristal templado para RC2
- Cubierta de protección de las palancas del RC2
- Juego de patas de aterrizaje amortiguadas para Mavic 4 Pro (4 piezas, impresas en 3D, desmontables, <2 g en total)
3|Prestaciones
3.1 Captura panorámica automatizada
El sistema ejecuta una secuencia de captura multifila predefinida con un solapamiento constante, lo que elimina la necesidad de realizar ajustes angulares manuales.
3.2 Resultado de alta resolución de 250K
Combina el teleobjetivo 6× (hemisferio inferior) con el gran angular 1× (hemisferio superior) para producir panorámicas de hasta 250K píxeles de anchura, conservando toda la calidad del formato RAW sin compresión ni reducción de resolución.
3.3 Modo de captura rápida
Completa una panorámica esférica completa de 64K en menos de 2 minutos con el objetivo 1×.
3.4 Repetibilidad operativa
La secuencia automatizada permite obtener resultados homogéneos entre distintas sesiones de captura y distintos operadores.
3.5 Diseño de sistema independiente
Funciona como un módulo lógico de hardware autónomo: se puede activar o desactivar en cualquier momento sin afectar al mando DJI original, a las funciones de la app ni a las actualizaciones de firmware.
4|Flujo de trabajo operativo
4.1 Planificación previa
- Estudie el emplazamiento de vuelo previsto, las zonas de exclusión aérea y la normativa aplicable.
- Compruebe si hay actualizaciones de firmware recientes para el dron.
- Preconfigure los parámetros del mando RC2 para el módulo PanoMatrix. (Configuración única; no la modifique después. Consulte los detalles en un capítulo posterior.)
- Reconozca el punto de despegue y el punto de captura; manténgase tan cerca del emplazamiento objetivo como resulte práctico.
4.2 Antes del vuelo (al llegar al punto de despegue designado)
Montaje del mando
- Monte el mando RC2 en una posición fija (por ejemplo, un trípode o una mesa).
Encendido
- Encienda el mando; encienda el dron y confirme el nivel de batería (se recomienda ≥ 95 %).
- Encienda la alimentación del módulo PanoMatrix (si procede).
Calibración
- Realice la calibración del estabilizador o de la brújula si es necesario.
Abra la app DJI Fly y compruebe los parámetros
✅Compruebe la capacidad de almacenamiento; confirme que la tarjeta microSD está insertada.
✅ Verifique los parámetros de fotografía: obturación, ISO y los ajustes de exposición relacionados. (Se conservarán los últimos parámetros de captura utilizados.)
✅Confirme que el modo de fotografía está ajustado en Single Shot.
✅Confirme el formato RAW para cada distancia focal.
✅Confirme las relaciones de aspecto: 3:2 para 1×, 4:3 para 2,5× y 6×.
Si es su primer vuelo, asegúrese de comprobar los ajustes del estabilizador en Ajuste de ganancia y exposición. Consulte los detalles en el capítulo 10.
4.3 Después del despegue
Alcance la posición de captura
- Ascienda a una altitud legal y estable.
- Registre la posición y la altitud (basta con una captura de pantalla del mando). Comprobación de la señal (importante)
- Tras alcanzar la posición de captura, asegúrese de que la intensidad de la señal del mando sea de al menos 3 barras.
- Oriente las antenas del mando hacia la aeronave, no en sentido contrario.
- Mantenga una línea de visión despejada entre el mando y la aeronave (evite obstáculos).
- No camine ni se desplace por la trayectoria de la señal entre el mando y el dron, ya que puede provocar inestabilidad o retardo en la transmisión.
Comprobación de la cámara y del estabilizador
- Confirme el modo de vuelo Normal. (NO LO CAMBIE durante la captura.)
- Ajuste con precisión los parámetros de cámara en la app DJI Fly y vuelva a confirmarlos.
- En la app DJI Fly, seleccione la distancia focal necesaria (1× / 2,5× / 6×).
- En el mando, pulse dos veces el atajo C1 para asegurarse de que el estabilizador parte de la horizontal (0°).
- (1X-UP-70 solo en el firmware de primera generación: incline el estabilizador hasta +70° antes de empezar. Con el firmware V2.53 deje el estabilizador nivelado a 0°: el módulo lo eleva automáticamente.)
Operación de captura con PanoMatrix
- En el módulo matricial, pulse el botón Mode (lado derecho) para seleccionar el programa de captura correspondiente.
- Vuelva a comprobar la nivelación del estabilizador.
- Pulse el botón Start (lado izquierdo) para confirmar e iniciar la captura automatizada.
⚠️ ADVERTENCIA ⚠️ No toque nada durante la captura.
Cualquier intervención puede interrumpir la secuencia y provocar fotogramas ausentes o mal alineados.
Supervise durante todo el vuelo
- Confirme que el obturador se dispara de forma continua (ponga el volumen del dispositivo al máximo si lo supervisa por sonido).
- Compruebe la estabilidad del GPS y la deriva de la aeronave.
- Continúe hasta que la barra de progreso de PanoMatrix alcance el 100 % y se hayan completado todos los fotogramas.
4.4 Después del aterrizaje
Copia de seguridad o cambio de tarjeta
- Sin apagar el equipo, conecte y copie los archivos a un SSD de gran capacidad. (O extraiga la tarjeta TF/microSD y sustitúyala por una nueva.)
- Verifique rápidamente que el número de archivos esté completo.
- Compruebe la integridad de varios archivos elegidos al azar.
- Confirme que la resolución y la relación de aspecto son correctas.
5|Comparación con la panorámica de la app DJI Fly
5.1 Comparación de la resolución por fotograma
Comparación entre la captura automatizada de PanoMatrix y el modo Panorama integrado en la app DJI Fly.
PanoMatrix RC2
- Captura a la resolución nativa completa de cada objetivo (formato RAW).
- Resolución por fotograma del teleobjetivo 6×: 48 MP
- Sin reducción de resolución ni compresión.
- Garantiza el máximo detalle para la unión y la postproducción.
Panorámica de la app DJI Fly
- Utiliza fotogramas procesados a resolución reducida.
- Los fotogramas resultantes se reducen aproximadamente a ¼ de la resolución nativa.
- Está pensado para vistas previas rápidas, no para flujos de producción de ultra alta resolución.
Resultado
PanoMatrix conserva toda la capacidad de captación del sensor, lo que permite una calidad de unión, un rango dinámico y una recuperación de detalle muy superiores a los de la captura panorámica integrada en la app DJI Fly.
1,0× — cámara Hasselblad (resolución DNG nativa de 12.288 × 8.192)
| Distancia focal | Método | Número de imágenes | Cobertura (°) | Resolución por fotograma |
| 1,0× (28 mm) | DJI Fly Pano | 43 | 360 × 360 | 6.144 × 4.096 |
| 1,0× (28 mm) | Módulo PanoMatrix | 41 | 360 × 360 | 12.288 × 8.192 |
2,5× — cámara de teleobjetivo medio (resolución DNG nativa de 8.064 × 6.048)
| Distancia focal | Método | Número de imágenes | Cobertura (°) | Resolución por fotograma |
| 2,5× (70 mm) | DJI Fly Pano | 155 | 360 × ~335 | 4.032 × 3.024 |
| 2,5× (70 mm) | Módulo PanoMatrix | 76 | 360 × ~200 | 8.064 × 6.048 |
6,0× — cámara de teleobjetivo (resolución DNG nativa de 8.192 × 6.144)
| Distancia focal | Método | Número de imágenes | Cobertura (°) | Resolución por fotograma |
| 6,0× (168 mm) | DJI Fly Pano | No compatible | – | – |
| 6,0× (168 mm) | Módulo PanoMatrix | Variable (444) | 360 × ~195 | 8.192 × 6.144 |
Resumen:
Resolución reducida. DJI Fly Pano es más rápido, pero obliga a un resultado de resolución reducida. Los archivos DNG panorámicos de DJI Fly están reescalados a menor resolución y no conservan la resolución nativa.
PanoMatrix conserva la resolución completa del sensor y admite la captura matricial con teleobjetivo largo 6×, algo que DJI no ofrece.
5.2 Comparación del resultado panorámico final
Comparación de la panorámica equirectangular completa unida con cada flujo de trabajo.
Flujo de trabajo de captura de PanoMatrix RC2
- Teleobjetivo 6× (hemisferio inferior) + gran angular 1× (hemisferio superior)
- Unión RAW a resolución completa
- Resultado final: ≈ 250.000 px de anchura × 125.000 px de altura
- ≈ 31.500 millones de píxeles (31,5 gigapíxeles) por panorámica
- Esfera sin costuras con el detalle de alta frecuencia conservado
Resultado panorámico de la app DJI Fly
- Resultado unido habitual: ≈ 8K – 12K de anchura
- Generado a partir de fotogramas de entrada con resolución reducida
- Adecuado para redes sociales, no para archivo profesional ni producción de VR
- Menor poder de resolución y escasa conservación del detalle fino
Resultado
PanoMatrix ofrece entre 20 y 30 veces más poder de resolución que la panorámica de la app DJI Fly, y produce verdaderos resultados de ultra alta resolución adecuados para VR profesional, archivo digital y visualización en gran formato.
1× (gran angular / cámara principal)
| Elemento de comparación | Matriz programada (1×) | DJI FLY APP (panorámica 1×) | Nota |
| Número de disparos | 41 imágenes | 43 imágenes | — |
| Tiempo de captura | ~2 min 11 s | ~47 s | — |
| Resolución por imagen | 12.288 × 8.192 (100 MP) | 6.144 × 4.096 (≈25 MP) | Inclinación del estabilizador a +70° al inicio (firmware de primera generación; automático en V2.53) |
| Resolución del resultado unido | 63.962 × 31.981 | 31.932 × 15.966 | Diferencia de resolución de ~4× |
| Cobertura | Esfera completa (resolución completa) | Esfera completa (resultado con resolución reducida) | — |
2,5× (teleobjetivo medio)
| Elemento de comparación | Matriz programada (2,5×) | DJI FLY APP (panorámica 2,5×) | Nota |
| Número de disparos | 76 imágenes | 155 imágenes | — |
| Tiempo de captura | ~3 min 00 s | ~4 min 03 s | — |
| Resolución por imagen | 8.056 × 6.040 (48 MP) | 4.024 × 3.016 (12 MP) | Diferencia de resolución de ~4× |
| Resolución del resultado unido | 101.002 × 50.501 | 50.500 × 25.250 | — |
| Cobertura | Hemisferio inferior ~360° × 200° | Esfera completa ~360° × 340° | La captura matricial excluye intencionadamente el cielo superior, que se sustituye después para ganar eficiencia |
6|Distribución y precios
• Precio: 1.500 USD.
• Kit de expansión óptica gratuito (valorado en 300 USD)
6.1 Contenido del paquete estándar
El paquete de distribución de PanoMatrix RC2 incluye:
• Mando DJI RC 2 con PanoMatrix integrado (nuevo y preconfigurado)
• Módulo de automatización integrado
• Kit de accesorios RC2
• Documentación y sesión de puesta en marcha en línea
• Futuras actualizaciones de las plantillas de flujo de trabajo
6.2 Precios
El kit de hardware PanoMatrix RC2 tiene el siguiente precio:
1.500 USD
(impuestos no incluidos; el envío internacional corre a cargo del cliente)
Las opciones de envío incluyen EMS/correo postal, DHL o FedEx.
Los aranceles de importación varían según la región y corren a cargo del cliente.
6.3 Pedidos e información de contacto
Para realizar un pedido del mando PanoMatrix RC2 (lote de reserva anticipada),
facilite los siguientes datos:
• Nombre completo
• Dirección de envío (incluido el código postal)
• Número de teléfono
• Método de entrega preferido (DHL / FedEx / EMS postal)
Una vez recibidos sus datos, le enviaremos un presupuesto formal y las instrucciones de pago.
Precios
• Precio estándar: 1.500 USD
• Kit de expansión óptica (valorado en 300 USD): incluido en los pedidos
• Los impuestos y aranceles de importación corren a cargo del cliente conforme a la normativa local.
Opciones de pago
• PayPal
• Transferencia bancaria internacional (los datos bancarios se facilitan a petición)
Plazo de entrega
La producción requiere aproximadamente de 10 a 14 días tras la confirmación del pedido.
La entrega internacional suele requerir entre 4 y 10 días, según el destino y la tramitación aduanera.
Contacto
Para pedidos, consultas o solicitudes de conjuntos de datos de muestra, póngase en contacto a través de:
Soporte telefónico internacional:+886-985156-000
Correo electrónico:vr@super720.com
Messenger: https://www.facebook.com/superz.su/
Los enlaces de descarga de los conjuntos de datos RAW y de los materiales del flujo de trabajo se enviarán a su dirección de correo electrónico verificada tras el contacto.
Opciones de pago
1. PayPal
Correo electrónicovr@super720.com
2. Transferencia bancaria internacional (cuenta de empresa)
Nombre del bancoCathay United Bank
Titular de la cuentaFRONTWAVE DIGITAL IMAGE CO., LTD.
Número de cuenta005087273328
Código SWIFTUWCBTWTP
3. Transferencia bancaria internacional (cuenta personal)
Nombre del bancoCathay United Bank
Titular de la cuentaSU CHUN JUNG
Número de cuenta052080040121
Código SWIFTUWCBTWTP
Divisa
Todos los pagos se procesan en USD.
7|Soporte de software y recursos de formación
7.1 Recursos de software incluidos
Las primeras unidades incluyen acceso a los siguientes recursos digitales:
- Conjuntos de datos DNG de muestra capturados con los flujos de trabajo 1× / 2,5× / 6×
- Plantillas de unión de PTGui para todos los modos compatibles
- JPG de vista previa para verificar el flujo de trabajo
- Panorámicas unidas de referencia para comparar resultados
Para solicitar archivos de muestra, póngase en contacto con nosotros por mensaje privado o correo electrónico:
vr@super720.com
El conjunto de datos de muestra que se ofrece actualmente mantiene la resolución correcta y la integridad de los píxeles, pero la calidad de imagen todavía no es óptima.
Esto se debe principalmente a la calima estacional que afecta a nuestra ubicación en Kaohsiung, Taiwán.
Además, un tifón reciente ha reducido aún más la visibilidad y la claridad atmosférica.
Se esperan mejores condiciones meteorológicas la semana que viene y realizaremos una nueva sesión de captura para ofrecer material de mayor calidad destinado a la presentación formal y a la descarga de evaluación.
El conjunto de datos de muestra se encuentra ahora en la página de Postproducción, junto con el tutorial de unión al que pertenece. Ir a la descarga del conjunto de datos →
7.2 Materiales de formación
Actualmente está en producción una serie completa de vídeos de formación.
Abarcará todo el flujo de trabajo de PanoMatrix, incluyendo:
- Grabaciones de pantalla en tiempo real del manejo y la configuración del mando
- Tutoriales de campo in situ, con comprobaciones de seguridad y manipulación del equipo
- Guías de postproducción, con la configuración de PTGui, la optimización del resultado y las pautas de exportación en alta resolución
Todos los materiales se pondrán a disposición para su descarga a medida que se completen, como apoyo tanto para quienes empiezan como para operadores profesionales.
7.3 Actualizaciones continuas del flujo de trabajo
Los propietarios del sistema PanoMatrix RC2 recibirán:
- Plantillas de PTGui actualizadas
- Mejoras del flujo de trabajo
- Nuevos modos de captura opcionales
- Recursos adicionales de postproducción
Estas actualizaciones garantizan la coherencia a largo plazo y ayudan a los usuarios a mantener un resultado panorámico de alta eficiencia y alta resolución en distintos entornos de captura.
7.4 Programa de intercambio de cielos
Para apoyar los flujos de postproducción a largo plazo, los propietarios de PanoMatrix RC2 obtienen acceso a la siguiente ventaja permanente:
Proporcionaremos periódicamente recursos de imagen de cielos y nubes de alta calidad, gratuitos para todos los propietarios del sistema y con los derechos liberados para uso comercial, sin cargos de licencia adicionales.
Para los usuarios que necesiten condiciones de cielo concretas —como colores estacionales, tipos de nubes o variaciones atmosféricas—, también damos la bienvenida al intercambio mutuo de placas de cielo.
Todos los intercambios se rigen por los principios del uso leal, el respeto mutuo y la cesión voluntaria entre creadores.
Flujo de captura recomendado (para usuarios que deseen intercambiar placas de cielo)
- Utilice la cámara gran angular 1×
- Incline el estabilizador hacia arriba hasta +70° (solo en el firmware de primera generación; con el firmware V2.53 el estabilizador permanece nivelado a 0° y el módulo lo eleva automáticamente)
- Inicie una secuencia automatizada completa de PanoMatrix
- Esto produce una captura de cielo en alta resolución de 64K
- La secuencia completa consta de unos 41 fotogramas, pero para el intercambio solo se necesitan los 16 fotogramas superiores (el hemisferio del cielo).
Este método proporciona placas de cielo limpias y de gran superficie, aptas para composición profesional, y el intercambio mutuo reduce notablemente el tiempo de producción de todos los creadores participantes. Si tiene otras ideas o desea solicitar una condición de cielo concreta, no dude en escribirnos en cualquier momento.
8|Sobre el creador de PanoMatrix
8.1 Perfil del creador|Elton Su
Elton Su / 蘇俊榮 Chin Jung Su.
Fundador y director de Frontwave Digital Image Tech, Co., Ltd.
Fundador y director principal de VR de Super720.com
Elton Su lleva más de veinte años trabajando en los ámbitos de la VR, la XR, la imagen aérea,
la fotografía panorámica y la producción de contenidos culturales digitales.
Su experiencia abarca la dirección de proyectos (PMP), el diseño de interacción basado en bases de datos,
la tecnología de cine VR y el desarrollo de UX, además de más de una década de experiencia profesional en dirección con UAV y panorámica.
Anteriormente fue director sénior del equipo taiwanés de imagen panorámica de espacios completos, donde supervisó el modelado 3D, la captura panorámica, los sistemas de hardware inmersivo,
la producción de vídeo de 360 grados y la cinematografía con UAV.
Su trayectoria incluye más de mil proyectos para administraciones públicas y empresas,
que abarcan el archivo digital de museos, visitas VR educativas, exposiciones XR y producciones comerciales de cine VR.
Es miembro activo, con base en Taiwán, de la
IVRPA — International Virtual Reality Professionals Association.
El sistema PanoMatrix fue concebido, desarrollado y probado en campo bajo su dirección, sobre los principios de precisión, repetibilidad y productividad en ultra alta resolución.
8.2 Trayectoria de la empresa|Frontwave Digital Image Tech, Co., Ltd.
Fundada en 1999 y con sede en Kaohsiung (Taiwán), Frontwave Digital Image Tech opera bajo la marca Super720.com , con más de dos décadas de experiencia y más de mil proyectos completados en producción VR/XR, imagen panorámica, instalaciones inmersivas, archivo digital 3D, cinematografía aérea y diseño de sistemas interactivos.
La empresa colabora ampliamente con organismos públicos, instituciones culturales, universidades, empresas comerciales, museos y socios de exposiciones internacionales.
Entre sus competencias principales se incluyen:
- Producción de contenidos 360° / VR
- Escaneado 3D y archivo cultural digital
- Imagen profesional con UAV
- Proyección inmersiva e instalaciones multipantalla
- Desarrollo de apps XR y de visitas virtuales
- Creación de medios digitales culturales y urbanos
El sistema PanoMatrix RC2 es una de las innovaciones emblemáticas de Frontwave: combina décadas de experiencia en producción con una fiabilidad de nivel ingenieril y está diseñado para dotar a los creadores con UAV de todo el mundo de un flujo de trabajo panorámico automatizado, estable y de ultra alta resolución.
9|Avisos importantes y responsabilidad del usuario
9.1 Garantía
- Dado que el mando RC 2 ha sido modificado físicamente, la garantía original de DJI ya no es válida para esta unidad.
- La modificación no altera ningún firmware ni lógica de control de DJI.
- Sin embargo, implica abrir la carcasa y soldar hardware interno, por lo que este RC 2 debe considerarse una unidad con el hardware modificado. Todas las funciones nativas de DJI siguen disponibles y pueden utilizarse con normalidad.
9.2 Cumplimiento legal
- Los usuarios son responsables de cumplir la legislación aeronáutica local, incluidas, entre otras: • Limitaciones de altitud de vuelo • Requisitos de línea de visión directa • Zonas de exclusión aérea • Registro y seguro (cuando proceda)
- El sistema PanoMatrix no elude ni modifica ninguna restricción de vuelo de DJI.
9.3 Envío y aduanas
- Este producto puede enviarse internacionalmente. Los impuestos de importación, las tasas aduaneras o los aranceles corren a cargo del comprador y pueden variar según el país.
- La unidad se probará y documentará por completo antes del envío. Se utiliza un embalaje con protección frente a impactos y resistente a la humedad para reducir el riesgo durante el transporte.
9.4 Devoluciones y cambios
- Debido a la naturaleza de la modificación y calibración personalizadas del hardware, no se aceptan devoluciones ni reembolsos una vez enviado el dispositivo.
- Se prestará soporte para garantizar una instalación y un uso correctos.
9.5 Reparaciones y daños
- Los daños causados por impactos, accidentes, meteorología, arena, humedad, almacenamiento inadecuado o instalación incorrecta son responsabilidad del operador.
- El soporte de fibra de carbono impreso en 3D es resistente, pero puede fatigarse si se instala y se retira repetidamente. Hay soportes de repuesto disponibles si fuera necesario.
9.6 Operación de vuelo
- Utilice únicamente hélices DJI originales. Las hélices de terceros pueden introducir vibraciones, desequilibrios o una carga mayor que afecten a la estabilidad del estabilizador y a la seguridad del vuelo.
- No utilice protectores de hélices durante la operación. Los protectores de hélices pueden aumentar la resistencia al viento y las turbulencias del flujo de aire, lo que puede amplificar la vibración del estabilizador, especialmente al usar distancias focales de teleobjetivo.
- Los siguientes elementos son accesorios ópticos no estándar incluidos en el kit de expansión (si procede): • Adaptador gran angular • Filtros ND • Interfaz de montaje de 3 piezas en compuesto de fibra de carbono para el estabilizador
- Instale los accesorios ópticos solo después de que el estabilizador haya completado su calibración de arranque.
- Retire todos los accesorios ópticos antes de plegar, transportar o almacenar el equipo, así como antes de viajes prolongados.
- Las frenadas bruscas, las rotaciones de gran ángulo o las maniobras agresivas pueden aumentar temporalmente la vibración cuando hay accesorios ópticos montados. Mantenga un vuelo suave y controlado durante la captura panorámica.
9.7 Seguridad
- Si observa vibraciones anómalas, avisos de sobrecarga del estabilizador o desplazamiento de la imagen, aterrice de inmediato e inspeccione el soporte.
- Cumpla toda la normativa de drones aplicable en su región, incluidos los límites de altitud, las zonas de exclusión aérea, las reglas de VLOS, el registro y las licencias.
- Mantenga siempre la línea de visión directa (VLOS). Evite operar en condiciones en las que no se pueda seguir visualmente la aeronave.
- No utilice el modo de captura matricial con viento fuerte ni en condiciones meteorológicas adversas. La inestabilidad por viento puede provocar errores de alineación y fallos en la unión.
- Tras iniciar la automatización matricial, no toque las palancas salvo en caso de emergencia. Cualquier intervención manual durante la secuencia puede alterar la trayectoria de movimiento y arruinar el conjunto de capturas.
- Asegure una señal fuerte y estable entre la aeronave y el mando. Oriente las antenas hacia la aeronave y evite obstáculos físicos.
- Vuele en un entorno con suficiente espacio libre vertical y horizontal. Evite la proximidad a edificios, torres, líneas eléctricas o paredes de acantilados.
- Los accesorios ópticos de expansión (gran angular / ND / soportes) no están concebidos para el modo de panorámica matricial. Retire todos los accesorios frontales no originales antes de iniciar la captura automatizada.
- Utilice siempre hélices DJI originales y evite los protectores de hélices durante la captura panorámica. Los protectores pueden reducir la estabilidad y la resistencia al viento.
- Inspeccione con regularidad el movimiento del estabilizador y la limpieza del objetivo. La captura con focal larga (6×) amplifica incluso las vibraciones más pequeñas.
11|Ajustes de cámara recomendados (revisado)
Antes de configurar los ajustes de cámara, asegúrese de que la aeronave esté en vuelo estacionario estable. Algunos ajustes también pueden prepararse antes del despegue para reducir la carga de trabajo en el aire.
- ISO
- De día: ISO 100
- Atardecer / noche: aumente lo necesario, pero mantenga la obturación ≥ 1/30 s para evitar el desenfoque por movimiento.
- Velocidad de obturación
- Ajústela según las condiciones de luz
- Se recomienda 1/150 ~ 1/200 o más rápida.
- Balance de blancos
- Comience con el balance de blancos automático
- A continuación, desactive el automático y bloquee el valor una vez encontrada la temperatura correcta.
- Modo de enfoque
- Utilice AF (enfoque automático).
- Formato de imagen
- Resolución (use la más alta disponible cuando sea posible)
- 1×: 100 MP
- 2,5×: 48 MP
- 6×: 50 MP
PanoMatrix es compatible con todas las resoluciones.
- Relación de aspecto de la imagen (crítico)
- 1×: 3:2
- 2,5×: 4:3
- 6×: 4:3 (obligatorio)
⚠️ NO utilice 16:9. Ofrece una cobertura insuficiente y provocará una unión panorámica incompleta
- Ángulo inicial del estabilizador
- Pulse dos veces C1 → el estabilizador vuelve a la horizontal (0°)
- 2,5× / 6× parten de 0°
- 1× parte de +70° en el firmware de primera generación; con V2.53 parte nivelado a 0°
12|Programas de captura matricial
Modo (1)
6X-V-0 (vertical)~372 imágenesUtiliza el teleobjetivo 6×
Cobertura: ~360° × 187° (hemisferio inferior)
Procedimiento:
- Comienza a 0° (horizonte nivelado)
- Inclina el estabilizador hacia abajo en incrementos de ~7,5°
- Continúa hasta -90° (nadir)
- Tras cada columna vertical, el dron gira ~10° en horizontal y continúa
- Aproximadamente 36 columnas verticales y 12 pasos de inclinación (372 imágenes)
Características:
- Rotación mínima del fuselaje → mayor velocidad de captura
- Ideal para condiciones diurnas estables con escaso movimiento de nubes
Modo (2)
6X-H-0 (horizontal)~372 imágenesUtiliza el teleobjetivo 6×
Cobertura: ~360° × 187° (hemisferio inferior)
modo de barrido horizontal por capas.
- ~36 disparos por capa horizontal
- Desciende capa por capa
- ~12 capas desde 0° hasta -90°
Ideal para amaneceres y atardeceres o para condiciones de luz que cambian rápidamente.
Modo (3)
6X-H-15 (cobertura vertical ampliada)~444 imágenes
Cobertura: ~360° × 202° (hemisferio inferior)
- Antes de empezar, ajuste el estabilizador a +0°
- PanoMatrix arrancará automáticamente a +15° (horizonte nivelado)
- Inclina el estabilizador hacia abajo en incrementos de ~7,5°
- Continúa hasta -90° (nadir)
- Tras cada columna vertical, el dron gira ~10° en horizontal y continúa
- Aproximadamente 36 columnas verticales y 14 pasos de inclinación (444 imágenes)
- Óptica: teleobjetivo 6×
- Patrón: fila por fila (barrido horizontal)
- Cobertura: de +15° (por encima del horizonte) a -90° (nadir).
- Utilidad: ideal para escenas con estructuras altas (rascacielos, montañas) en las que el motivo sobrepasa la línea del horizonte.
Modo (4)|2.5X-V-0 (vertical)|~76 imágenes|
Cobertura: ~360° × 200° (hemisferio inferior)
Utiliza el teleobjetivo medio 2,5×.
Ideal para arquitectura urbana, valles y composiciones paisajísticas de media distancia.
Modo (5)|2.5X-H-0 (horizontal)|~76 imágenes|
Cobertura: ~360° × 200° (hemisferio inferior)
Utiliza el teleobjetivo medio 2,5×.
Utiliza barridos horizontales por capas, adecuados para entornos de iluminación inestable.
Modo (6)|1X-UP-70 (esfera completa)|~41 imágenes|
Cobertura: 360° × 360°
Utiliza el objetivo gran angular 1×.
Captura una panorámica esférica completa.
En el firmware de primera generación, incline el estabilizador hasta +70° antes de empezar; era el único modo que requería una inclinación manual. Con el firmware V2.53 no se necesita ninguna inclinación manual: deje el estabilizador nivelado a 0° y el módulo lo elevará automáticamente.
El sistema capturará automáticamente hacia abajo en capas circulares.
Filosofía de diseño de PanoMatrix
Tanto los modos 6× como los 2,5× capturan intencionadamente solo el hemisferio inferior porque:
- El suelo y las superficies arquitectónicas exigen un gran nivel de detalle
- El hemisferio superior está formado en su mayoría por gradientes de cielo y nubes
- Capturar el cielo con teleobjetivo multiplicaría el número de disparos y el tiempo, lo que aumentaría el riesgo ambiental
Por ello, PanoMatrix utiliza un flujo de trabajo matricial híbrido:
Hemisferio inferior (zonas donde el detalle es crítico) → capturado con 6× / 2,5×
Hemisferio superior (cielo) → capturado rápidamente con el gran angular 1× y compuesto después en postproducción
Ventajas:
- Reducción notable del tiempo total de captura
- Mayor estabilidad frente al viento y a las variaciones de luz
- Máxima resolución efectiva allí donde importa
Tenga en cuenta que es posible que publiquemos una nueva versión de firmware que modifique la función de los botones. (Actualización del 21/04/2026)
El panel de este módulo cuenta únicamente con dos botones para simplificar el flujo de trabajo operativo, evitando a propósito añadir teclas adicionales de reinicio o de función. Hemos integrado un interruptor de encendido/apagado en la parte superior del módulo; además de controlar la alimentación, sirve también para reiniciar el proceso de captura.
«Puede apagar el módulo en cualquier momento para efectuar un reinicio sin que ello afecte al funcionamiento del mando RC2. Con el firmware V2.53 ya no es necesario hacerlo para detener una secuencia en curso: en su lugar, mantenga pulsado el botón Mode durante 5 segundos.»
(250K) Explicación del resultado máximo de unión
Resultado máximo de unión (modo teleobjetivo 6×)
Al utilizar la cámara de teleobjetivo 6×, cada imagen se captura con una resolución de aproximadamente 48 MP.
El modo de captura 6× de PanoMatrix registra 372 imágenes del hemisferio inferior (cobertura ≈ 360° × 187°).
Si lo desea, puede ampliar la captura añadiendo una inclinación hacia arriba de +15°, lo que supone +72 imágenes adicionales, para facilitar la reconstrucción del cielo durante la postproducción.
Resolución del resultado equirectangular unido:
- Anchura: 251.000 píxeles
- Altura (relación de aspecto equirectangular 2:1): 125.500 píxeles
Cálculo del número total de píxeles:
251.000 * 125.500 = 31.500.500.000 píxeles ≈ 3,15 gigapíxeles
Este nivel de resultado pertenece a la imagen panorámica de ultra alta resolución de clase gigapíxel, adecuada para:
- Pantallas inmersivas de gran formato
- Documentación científica del paisaje
- Archivo digital del patrimonio cultural
- Flujos de visualización e inspección en VR de altas prestaciones
13|Estrategia de captura 360×180 de ultra alta resolución
(modos actualizados)
Para producir una panorámica esférica 360×180 completa de ~250.000 px de anchura, el flujo de trabajo se articula en torno a dos componentes de captura:
- Hemisferio superior (cielo): capturado con 1× UP-70
- Hemisferio inferior (cuerpo principal): capturado con un modo matricial 6× (6X-H-0 o 6X-H-15) según la geometría de la escena
En el flujo de trabajo actualizado no se requiere por defecto ninguna misión independiente de «banda superior 6×».
Paso 0 — Comprobación previa y selección del modo (6X-H-0 frente a 6X-H-15)
Antes de empezar a grabar, mantenga el vuelo estacionario en el punto de captura previsto y haga una comprobación rápida de la escena con el teleobjetivo 6×:
- Ajuste el estabilizador a 0° (nivel del horizonte).
- Gire lentamente la aeronave 360° sobre su eje vertical y observe la vista en directo.
- Valore si algún objeto alto (edificios, montañas, postes, árboles, líneas de cresta, etc.) entra en el encuadre de un modo que se beneficiaría de una cobertura superior adicional a 6×.
Si no hay obstrucciones significativas por encima de la línea del horizonte (es decir, si su barrido al nivel de 0° cubre con holgura las estructuras importantes):
→ Utilice 6X-H-0
Si hay objetos altos o cercanos que entran en la parte superior del encuadre y quiere capturarlos con todo el detalle del 6×:
→ Utilice 6X-H-15 (añade cobertura hacia arriba)
Paso 1 — Fije la posición de captura (configuración para la repetibilidad)
Para asegurarse de poder repetir o volver a volar exactamente la misma posición panorámica si fuera necesario:
- Mantenga el vuelo estacionario y apunte la cámara directamente hacia abajo para encontrar una referencia clara y reconocible (un elemento del tejado, un patrón del pavimento, la esquina de un borde, un depósito de agua, etc.).
- Registre:
- La altitud exacta
- La alineación de la retícula o el punto de referencia
- Cualquier anotación adicional (dirección del viento, obstáculos próximos)
Esto le permitirá volver al mismo lugar más adelante (incluso con otra batería) y seguir uniendo las imágenes con éxito.
Paso 2 — Captura del cielo con 1× (1X-UP-70)
En el firmware de primera generación este era el único paso que requería inclinar manualmente el estabilizador hacia arriba. Con el firmware V2.53 se gestiona de forma automática.
- Cambie al gran angular 1×.
- Incline manualmente el estabilizador hasta +70° (solo en el firmware de primera generación; con el firmware V2.53 el estabilizador permanece nivelado a 0° y el módulo lo eleva automáticamente).
- Seleccione 1X-UP-70 y ejecute la captura.
- La secuencia captura 41 imágenes (el conjunto esférico 1× completo, con una cobertura del orden de 64K).
- Para el flujo de trabajo de 250K, normalmente utilizamos solo las 16 imágenes superiores para el hemisferio del cielo.
- Aun así, recomendamos disparar el conjunto completo de 41 tomas, porque es rápido y ofrece opciones más seguras.
Una vez finalizada, puede detener o reiniciar el módulo (si es necesario) antes de continuar.
Paso 3 — Matriz 6× del hemisferio inferior (elija UN solo modo)
Cambie al teleobjetivo 6× y asegúrese de que el estabilizador parta de la horizontal (0°), salvo que el modo elegido aplique el desplazamiento automáticamente.
Opción A — 6X-H-0 (estándar)
Utilícela cuando el barrido 6× al nivel del horizonte sea suficiente.
- Comienza a 0° (nivelado)
- El estabilizador avanza 7,5° por fila
- Captura 12 anillos horizontales
- Cada anillo captura 36 disparos
- Total: 372 imágenes
Opción B — 6X-H-15 (cobertura ampliada hacia arriba)
Utilícela cuando estructuras altas o cercanas entren en la parte superior del encuadre 6× y desee todo el detalle del 6×.
- El sistema eleva el estabilizador a +15° y amplía la cobertura
- Captura 14 anillos horizontales
- Cada anillo captura 36 disparos
- Total: 444 imágenes
- Debe permitirse que estas secuencias se completen por entero.
- Si se interrumpe a mitad (batería, seguridad, etc.), no existe función de reanudación: el conjunto parcial no es utilizable y deberá volver a volar y repetir la secuencia completa.
Paso 4 — Planificación de la batería (regla práctica)
El consumo de batería es previsible y debe evaluarse antes de pulsar Start.
Regla práctica (en condiciones habituales):
- En torno a un 1 % de batería por cada ~10 fotos (aproximado)
Por tanto, debe reservar:
- ~38 % para una serie completa de 372 tomas
- ~45 % para una serie completa de 444 tomas
En la práctica, una batería debería bastar para:
- Volar hasta el punto de captura (si no está lejos)
- Mantener el vuelo estacionario, revisar el encuadre y seleccionar el modo
- Disparar la serie 1× (41) y una secuencia 6×
- Regresar con seguridad
Si su punto de despegue está lejos del punto de captura, perderá batería en el desplazamiento. En ese caso, traslade físicamente el punto de despegue y aterrizaje más cerca de la posición de captura.
Paso 5 — Copia de seguridad inmediata de los datos (obligatorio)
Después del aterrizaje:
- Haga de inmediato una copia de seguridad de los archivos de imagen en su SSD o estación de trabajo.
- Verifique el número de imágenes (conjunto 1× + conjunto 6× seleccionado) antes de borrar nada del soporte de almacenamiento.
14|Cómo evitar las «tomas perdidas»
¿Por qué se producen tomas perdidas?
El sistema PanoMatrix utiliza un módulo de circuito integrado conectado al mando que simula el movimiento manual del estabilizador y el disparo del obturador.
Esto implica que:
El mando debe mantener una transmisión de órdenes continua y estable hacia el dron.
Si el enlace de señal sufre interferencias o se debilita momentáneamente, una orden de disparo de nivel milisegundo puede no recibirse → lo que da lugar a un fotograma perdido.
Esto es distinto de las «misiones por puntos de referencia o carga de tareas» de DJI, porque el disparo de la cámara no se precarga en el dron: se ejecuta en directo.
Cómo evitar las tomas perdidas
1) Mantenga la calidad del enlace de comunicación
- Mantenga una línea de visión despejada (LOS) entre el mando y la aeronave
- Oriente las antenas del mando hacia la aeronave
- Evite que personas u objetos pasen entre el mando y el dron
- En zonas de alta interferencia (wifi denso, rascacielos, estadios, puertos):
- Vuele más cerca en vertical en lugar de alejarse en horizontal
- Si las barras de señal caen o el enlace se pone en rojo → pause la captura, ajuste la altitud o la posición del operador y reanude
2) Optimice la posición y las condiciones de vuelo
- Despegue desde zonas abiertas
- Evite entornos con:
- Interferencias electromagnéticas fuertes
- Líneas de alta tensión
- Grandes pantallas LED o vallas publicitarias en exteriores
- Con viento fuerte, aumente la velocidad de obturación y eleve ligeramente la altitud de vuelo para reducir los errores de compensación de actitud
3) Ajustes de cámara y exposición
- Para teleobjetivo (2,5× / 6×), utilice:
- Bloqueo de exposición (AEL)
- Velocidad de obturación rápida
- Mantenga una exposición RAW constante para el hemisferio inferior
- En las capturas del cielo superior, la exposición puede ajustarse por separado para conservar los gradientes de las nubes (como se ha descrito antes en el procedimiento)
4) Factores humanos
- Durante la captura matricial:
- No toque la pantalla del mando
- No pulse botones físicos
- No cambie de menú
Cualquier interrupción de la interfaz o del modo romperá la ejecución matricial y provocará tomas perdidas.
5) Velocidad de almacenamiento
- Si la tarjeta microSD es demasiado lenta, el búfer se saturará → lo que provocará capturas perdidas.
- Recomendación:
- Utilice el almacenamiento interno (64 GB / 512 GB) como ubicación de grabación predeterminada
- Una matriz completa de alta resolución (≈600 tomas RAW DNG) consume en torno a ≈45–50 GB
- Haga siempre una copia de seguridad después de cada vuelo, antes de cambiar de batería.
15|Flujo de trabajo de captura panorámica de 250K (procedimiento en campo)
- Llegada
- Compruebe el entorno y las restricciones del espacio aéreo
- Verifique la fijación del GPS y las condiciones de viento
- Comprobación de seguridad
- Inspeccione el dron, las hélices, el estabilizador y las baterías
- Batería ≥ 95 %
- NO utilice hélices ni protectores de hélices de terceros (afectan a la precisión de la rotación)
- Mando y pantalla
- Monte el mando en un trípode o sobre una superficie estable
- Modo de vuelo: Normal
- Brillo: máximo
- Nivel de sonido: máximo (active el sonido del obturador)
- Ajustes de cámara
- ISO 100 / F2.8 / obturación ≥ 1/30 s
- Fije el balance de blancos
- No cambie el zoom durante la captura
- Despegue y posicionamiento
- Ascienda a una altitud segura (se recomienda ≥120 m)
- Pulse C1 → C1 para nivelar el estabilizador a 0°
- Inicie la captura matricial automatizada (mando PanoMatrix)
| Modo de objetivo | Disparos | Cobertura |
| 1× | 41 disparos | Esfera completa (inicio con inclinación de +70°; automático en V2.53) |
| 2,5× | 76 disparos | Hemisferio inferior 360×90° |
| 6× | 372 disparos | Hemisferio inferior 360×90° |
- No toque las palancas ni las ruedas del estabilizador durante la captura
- Aterrizaje y copia de seguridad
- Aterrice con un ≥18 % de batería restante
- Transferencia de archivos por USB-C (~36 GB ≈ 1 minuto)
- Realice una comprobación rápida de fotogramas ausentes in situ
16|Flujo de trabajo de postproducción de panorámicas aéreas de 250K
Estación de trabajo
- Portátil MSI / i9 / RTX 5090 / 96 GB de RAM
- Espacio de trabajo temporal de Photoshop ≥ 600 GB
Pasos
- Etalonaje de color en Lightroom + exportación a JPG (~1,5 h). Opcional: reducción de ruido y enfoque con Topaz Photo AI
- Unión en PTGui
- Refinado de costuras y máscaras (~40 min)
- Exportación del JPG de vista previa (~20 min)
- Exportación del TIFF de alta resolución (~1 h)
- Parcheado y fusión del cielo en Photoshop
- Parchear el cielo a escala 64K → guardar como PSB
- Escalar el resultado final a 251K
- Copiar las capas parcheadas del PSB → al TIFF
- Fusionar y exportar un BigTIFF (sin compresión)
- Teselado multirresolución y publicación con KRPano
- Generar los mosaicos multirresolución
- Subir a AWS S3 / CDN opcional
17|Aviso legal
18|Limitaciones conocidas del hardware
1. Visibilidad del indicador LED de alimentación
La carcasa del módulo externo PanoMatrix se solapa parcialmente con el indicador LED de alimentación original del mando.
Para mantener la visibilidad, se aplica una ventana adhesiva transparente que transmite la luz en la superficie superior del módulo.
Así, los LED de nivel de batería siguen siendo visibles desde arriba.
2. La posición del módulo está desplazada a propósito
El módulo no se monta intencionadamente en el centro exacto del mando.
Se debe al trazado interno de las pistas de la PCB: la zona central contiene circuitería importante.
Perforar o montar directamente en el centro supondría el riesgo de dañar la placa base.
Por ello, el módulo se sitúa ligeramente desplazado a un lado para garantizar la seguridad y la fiabilidad del hardware.
Resumen
Estas decisiones de diseño son intencionadas y se basan en consideraciones de seguridad eléctrica.
No afectan al control de vuelo, a la intensidad de la señal, al rendimiento energético ni a ninguna funcionalidad del sistema DJI.
19|Derechos de autor y propiedad intelectual
Los términos «DJI», los nombres de producto, las marcas comerciales, las imágenes de interfaz y las fotografías de producto incluidas en este documento son propiedad intelectual de DJI (SZ DJI Technology Co., Ltd.).
Este documento está destinado únicamente a la investigación técnica, la demostración de flujos de trabajo y fines educativos. No está afiliado a DJI, ni autorizado, respaldado o producido en colaboración con DJI.
Las imágenes de producto o capturas de interfaz aquí incluidas se ofrecen solo como referencia explicativa y didáctica, y no se utilizan para promoción comercial, cobranding ni para dar a entender una asociación oficial.
Todas las modificaciones de hardware y los flujos de trabajo operativos descritos son desarrollos independientes de terceros y no forman parte de las especificaciones oficiales, los servicios de soporte ni las políticas de garantía de DJI.
Los usuarios asumen toda la responsabilidad por cualquier modificación del equipo, actividad de vuelo o uso comercial basados en este documento.
Ni DJI ni el autor de este documento serán responsables de cualesquiera consecuencias directas o indirectas derivadas de dicho uso.
Las imágenes siguientes son fotografías originales, sin ninguna alteración ni mejora por IA.
20|Kit de expansión óptica
Adaptador gran angular 0,65× (18–20 mm, optimizado para vídeo)
Módulo de expansión gran angular 0,65× de alta gama mecanizado por CNC
Creado para el vídeo ultra gran angular.
Una perspectiva más amplia y cinematográfica para el Mavic 4 Pro.
Este módulo está construido con un sistema de montaje de aluminio mecanizado por CNC, ajustado con precisión a la estructura de bayoneta de triple cámara del Mavic 4 Pro.
El elemento óptico utiliza un objetivo gran angular original DJI de la serie Mavic 3 completamente nuevo, refinado y adaptado mediante mecanizado de precisión para alcanzar un rendimiento óptico comparable al de los objetivos DJI nativos.
Con el factor 0,65×, el objetivo equivalente original de 28 mm se amplía hasta aproximadamente 18–20 mm, lo que ofrece un campo de visión notablemente más amplio y cinematográfico, ideal para vídeo aéreo, cobertura espacial y narrativa en gran angular.
En condiciones ultra gran angulares pueden aparecer ligera falta de nitidez en los bordes, aberración cromática y distorsión de barril.
Proporcionamos perfiles de corrección de distorsión del objetivo para DaVinci Resolve y Adobe Premiere Pro.
Esta imagen se ha mejorado con IA a modo ilustrativo. El producto real utiliza componentes mecanizados por CNC e impresos en 3D; el aspecto puede diferir, pero el rendimiento óptico no se ve afectado.
Notas y advertencias (adaptador gran angular / juego de filtros ND)
- Instálelo solo después de la autocomprobación del estabilizador. El Mavic 4 Pro ejecuta una secuencia de rotación del objetivo al arrancar. El adaptador puede interferir con ese movimiento. Instálelo solo una vez finalizada la autocomprobación y retírelo de nuevo antes de apagar el equipo.
- Recomendado únicamente para vídeo: no es adecuado para la captura matricial panorámica. La distorsión ultra gran angular afecta a la precisión de la unión esférica. Este accesorio está destinado a la grabación de vídeo cinematográfico.
- Óptica procedente de componentes originales DJI completamente nuevos. Modificado a partir del objetivo gran angular de la serie Mavic 3 y adaptado mediante mecanizado de aluminio personalizado.
- DJI no ofrece un adaptador gran angular oficial para el Mavic 4 Pro. Este módulo mejorado cubre un hueco que es poco probable que resuelvan los futuros accesorios oficiales.
- Utilícelo con precaución. Una instalación incorrecta puede interferir con el movimiento del estabilizador. Siga las pautas de seguridad para el montaje y la retirada.
Material de evaluación gratuito (muestras previas a la compra)
Para ayudar a los usuarios a evaluar con claridad el rendimiento real, ofrecemos vídeos y fotos de prueba descargables de forma gratuita, captados desde la misma posición de vuelo con ambas configuraciones de objetivo:
- Fotos RAW/JPG de un solo fotograma
- Horquillas de exposición AEB de 5 disparos
- Vídeos de prueba en movimiento (avance, retroceso, ascenso, descenso). Adecuados para evaluar:
• El comportamiento óptico del conjunto ultra gran angular
• Las características de la distorsión
• Las diferencias frente al objetivo nativo de 28 mm
• El flujo de trabajo de corrección en postproducción (perfiles incluidos)
Estos accesorios ópticos se suministran como parte del paquete PanoMatrix para un uso cinematográfico opcional. NO son necesarios para los procesos de captura panorámica automatizada.
Avisos de seguridad y comprobaciones obligatorias previas al vuelo
A) Lectura y configuración obligatorias
- Lea el manual con atención antes del primer vuelo. No se base en suposiciones ni en la «intuición».
- El modo de vuelo debe estar ajustado en Normal (modo N). No utilice el modo Sport mientras ejecuta secuencias de captura matricial.
- El formato de imagen debe ser DNG (RAW). No dispare solo en JPG.
- La relación de aspecto de la foto NO debe ser 16:9. Utilice la relación de aspecto estándar (3:2 o 4:3) y no recorte a 16:9; de lo contrario, la unión y la cobertura serán incorrectas.
- Mantenga una exposición constante durante toda la secuencia (se requiere exposición manual). Bloquee el ISO, el diafragma y el balance de blancos, y ajuste principalmente la velocidad de obturación antes de empezar. No permita cambios de exposición automática a mitad de la secuencia.
B) Durante la captura (no lo pase por alto)
- Supervise la aeronave y la vista en directo durante toda la captura. Nunca inicie una secuencia y «mire hacia otro lado».
- No interrumpa una secuencia salvo que sea necesario por seguridad. No existe función de reanudación; un conjunto parcial suele ser inservible.
- No apague el mando RC2 mientras la aeronave esté conectada o en vuelo. Es peligroso.
- Para detener una secuencia con el firmware V2.53, mantenga pulsado el botón Mode durante 5 segundos; el módulo cancelará la captura y volverá al menú de programas. En el firmware de primera generación, el interruptor de alimentación del módulo (reinicio del módulo) era la única forma de hacerlo.
C) Después del aterrizaje (protección de los datos)
- Haga una copia de seguridad de los datos de imagen inmediatamente después de aterrizar. Cópielos a un SSD o estación de trabajo y verifique el número de imágenes antes de borrar nada del soporte de almacenamiento.
- Conserve al menos dos copias de los datos brutos (principal + copia de seguridad) antes de pasar a la postproducción.
Por qué recomendamos disparar en RAW y grabar en el almacenamiento interno
Para este sistema, recomendamos encarecidamente grabar las imágenes de origen de la panorámica en formato RAW / DNG y almacenarlas en el almacenamiento interno de alta velocidad de la aeronave siempre que sea posible.
Esta recomendación no se basa en la idea simplista de que una única imagen RAW siempre vaya a parecer mucho más nítida o colorida que un JPG al verla de forma casual. En muchas situaciones de luz sencillas, la diferencia puede parecer pequeña a primera vista. Sin embargo, el verdadero valor del RAW cobra mucha más importancia en la producción panorámica profesional, especialmente cuando hay que unir un gran número de imágenes en un único resultado de ultra alta resolución. La documentación de Adobe también subraya que el RAW conserva mayor flexibilidad de edición, sobre todo en el balance de blancos y la recuperación tonal, mientras que en el JPEG muchas decisiones vienen ya aplicadas de fábrica.
1. Mayor rango dinámico y latitud de exposición
Las escenas panorámicas suelen contener cielos luminosos, sombras profundas, superficies reflectantes y un fuerte contraste dentro de la misma secuencia de captura. En el trabajo práctico de unión, esto significa que el operador a menudo necesita corregir distintas zonas de luminosidad en el conjunto de imágenes antes de unirlas.
Los archivos RAW conservan más información de altas luces y sombras, lo que da más margen para recuperar las zonas tonales difíciles durante la postproducción. Resulta especialmente útil cuando la estrategia de captura consiste en mantener una exposición fija en toda la secuencia panorámica y recuperar después en postproducción un resultado tonal más equilibrado. En términos de flujo de trabajo real, el RAW le da al operador más posibilidades de lograr un equilibrio similar al HDR a partir de una secuencia panorámica de exposición única, mientras que el JPEG deja mucho menos margen una vez que el detalle de altas luces o sombras se ha recortado o comprimido. Los materiales de Adobe describen el RAW como un formato que retiene bastante más información de imagen editable que el JPEG.
2. Mejor control del balance de blancos y de la temperatura de color
Una de las ventajas técnicas más importantes del RAW en el trabajo panorámico es la coherencia del balance de blancos. Con JPEG, el balance de blancos queda en gran medida fijado en el archivo. Con RAW, el balance de blancos sigue siendo mucho más ajustable en postproducción. Esto importa porque incluso pequeñas variaciones de temperatura de color o de tinte entre fotogramas pueden hacerse visibles tras la unión, especialmente en cielos, muros, pavimentos y otras grandes superficies tonales continuas. Adobe señala expresamente que la flexibilidad del balance de blancos es una de las ventajas prácticas más sólidas del RAW.
3. Procesamiento por lotes más estable en todo el conjunto de imágenes
Una panorámica nunca se juzga solo por un fotograma. Depende de la coherencia del conjunto completo de imágenes. Los flujos de trabajo panorámicos experimentados suelen consistir en aplicar los mismos ajustes de exposición, contraste, color y ruido a todos los fotogramas antes de la unión. Esta es una de las razones por las que se prefiere el RAW en la producción panorámica seria: permite una corrección por lotes más controlada y uniforme en todo el conjunto de capturas. Los flujos de trabajo comentados en las comunidades de panorámicas con dron describen habitualmente la sincronización de los ajustes RAW en todos los fotogramas antes de exportar a TIFF y unir en PTGui.
4. Mejor soporte para postproducción de alto nivel y resultados de ultra alta resolución
Este mando no está concebido como un accesorio ocasional para panorámicas de pequeño tamaño. Su verdadera fortaleza está en posibilitar la producción panorámica de ultra alta resolución, incluidos flujos de trabajo que apuntan a resultados de hasta aproximadamente 250K de anchura, seguidos de unión avanzada, retoque, teselado con KRpano y publicación web.
En este tipo de flujo de trabajo, la calidad del material de origen cobra mucha más importancia que en un resultado ligero de clase 12K. Los archivos RAW ofrecen una base más sólida para el acabado de grandes panorámicas, la visualización con zoom profundo, los recortes agresivos, los resultados con calidad de archivo y las correcciones exigentes en postproducción. PTGui posiciona su propio software específicamente para la producción de imágenes panorámicas esféricas de 360 grados y de nivel gigapíxel sin costuras.
5. PTGui 13 y la mejora del tratamiento de RAW / DNG
Esta recomendación se refuerza además con los desarrollos de software recientes en el ámbito panorámico. PTGui 13 introdujo un tratamiento mejorado de RAW / DNG, con reducción de ruido, corrección de aberración cromática, corrección de franjas violetas y una pestaña dedicada de preprocesado RAW. PTGui también afirma que puede leer y aplicar los perfiles de corrección del objetivo incrustados en los archivos DNG de los drones DJI, lo que puede mejorar aún más la calidad de imagen. Para quienes trabajan con material de origen de drones DJI, se trata de una mejora técnica muy relevante y refuerza el argumento de conservar los archivos DNG a lo largo de todo el flujo de trabajo.
6. Por qué se recomienda el almacenamiento interno frente a la tarjeta SD
Según nuestras pruebas prácticas, recomendamos grabar los archivos de imagen en el almacenamiento interno de la aeronave en lugar de en la tarjeta SD siempre que sea posible. La razón es sencilla: en las secuencias panorámicas multifila de gran tamaño, un rendimiento de escritura estable importa más que la simple comodidad.
En condiciones reales de captura, el almacenamiento interno es en general más estable y más rápido que muchos flujos de trabajo con tarjeta SD para la captura sostenida. En un sistema concebido para la captura matricial de gran volumen, esto proporciona una base de grabación más segura. Por tanto, nuestra recomendación es utilizar el almacenamiento interno como destino principal de grabación y, después, hacer copia de seguridad de los archivos inmediatamente después de cada vuelo.
7. La capacidad de almacenamiento en la práctica real de captura
Según nuestra experiencia de campo, dentro de una misión con una sola batería es posible completar aproximadamente el siguiente conjunto:
- una secuencia panorámica 6x: aproximadamente 444 imágenes
- una secuencia panorámica 1x: aproximadamente 41 imágenes
- una secuencia panorámica 2.5x: aproximadamente 76 imágenes
Si queda batería, a menudo sigue siendo posible capturar uno o incluso dos conjuntos panorámicos integrados adicionales con el modo de objetivo 1x de la app original.
En este tipo de flujo de captura, el uso total de almacenamiento se sitúa normalmente en el orden de los 30 y pocos GB y suele mantenerse por debajo de los 40 GB. Para quienes adquieren el Mavic 4 Pro estándar, los 64 GB de almacenamiento interno integrado suelen bastar para alojar una misión completa directamente en la aeronave. En la práctica, esto hace que disparar en RAW sea mucho más manejable de lo que muchos usuarios suponen al principio.
8. El coste de gestionar los archivos es real, pero forma parte del compromiso con la calidad
Por supuesto, el RAW incrementa el coste de almacenamiento, el coste de las copias de seguridad, el tiempo de transferencia y la presión de la gestión de archivos. Ese argumento es completamente válido. Sin embargo, esos costes forman parte del compromiso habitual cuando el objetivo es la máxima calidad de imagen posible y la máxima flexibilidad en postproducción.
Si la calidad máxima no es el objetivo y el resultado final es relativamente pequeño, el JPG puede resultar sin duda aceptable. Pero para quienes quieren extraer todo el valor de este mando y avanzar hacia una producción panorámica de alto nivel, el RAW sigue siendo la recomendación más sólida técnicamente.
9. Cuándo puede seguir siendo aceptable el JPG
Si la escena es sencilla, la luz es estable, la exposición ya está bien controlada y la panorámica final solo se va a producir con una resolución relativamente modesta, el JPG puede seguir siendo aceptable para un flujo de trabajo más ligero.
Pero conviene entenderlo con claridad: si el objetivo real del operador es únicamente una panorámica final pequeña, en algunos casos el flujo panorámico integrado del dron puede resultar ya suficiente. El verdadero valor de este mando aparece cuando la meta es ir mucho más allá de ese nivel y entrar en un flujo de producción de ultra alta resolución más avanzado.
Conclusión
Recomendamos disparar en RAW y grabar en el almacenamiento interno porque la producción panorámica no consiste solo en el aspecto de un único fotograma por sí mismo. Consiste en conservar la mayor cantidad posible de información de imagen en todo el conjunto de capturas, mantener una coherencia más sólida entre lotes, conservar un mayor margen de recuperación en luces difíciles y proporcionar el mejor material de origen posible para la unión avanzada y los resultados de ultra alta resolución.
Para resultados ligeros, el JPG puede bastar en ocasiones.
Para la producción panorámica de alto nivel, el RAW / DNG sigue siendo la opción profesional recomendada.
Notas y advertencias (adaptador gran angular / juego de filtros ND)
1.Instálelo solo después de la autocomprobación del estabilizador. El Mavic 4 Pro ejecuta una secuencia de rotación del objetivo al arrancar. El adaptador puede interferir con ese movimiento. Instálelo solo una vez finalizada la autocomprobación y retírelo de nuevo antes de apagar el equipo.
2.Recomendado únicamente para vídeo: no es adecuado para la captura matricial panorámica. La distorsión ultra gran angular afecta a la precisión de la unión esférica. Este accesorio está destinado a la grabación de vídeo cinematográfico.
3.Óptica procedente de componentes originales DJI completamente nuevos. Modificado a partir del objetivo gran angular de la serie Mavic 3 y adaptado mediante mecanizado de aluminio personalizado.
4.DJI no ofrece un adaptador gran angular oficial para el Mavic 4 Pro. Este módulo mejorado cubre un hueco que es poco probable que resuelvan los futuros accesorios oficiales.
5.Utilícelo con precaución. Una instalación incorrecta puede interferir con el movimiento del estabilizador. Siga las pautas de seguridad para el montaje y la retirada.
Guía de instalación de los filtros ND
En este kit proporcionamos un juego ND original Mavic 3 Pro completamente nuevo: ND8, ND16, ND32 y ND64, junto con dos marcos de desenganche rápido de fibra de carbono.
En primer lugar, elija un filtro ND y móntelo en el marco de desenganche rápido.
El marco tiene tres orificios que coinciden con las pestañas del filtro original.
Alinee con cuidado los orificios y las pestañas y presione hasta que el filtro quede plano y perfectamente fijado.
Ya está listo para el cambio.
Encienda el dron y espere la autocomprobación del estabilizador.
Utilice dos dedos para sujetar la inclinación del estabilizador.
Con la otra mano, presione ligeramente la cubierta original del objetivo
y gírela unos cinco grados en sentido antihorario para retirarla.
A continuación, coloque nuestro soporte ND.
Mantenga la abertura mayor hacia arriba y alinéela con el objetivo original.
Deje que asiente primero a ras y después gírelo en sentido horario para fijarlo.
Ejerza presión únicamente sobre el marco exterior del soporte impreso en 3D, nunca sobre el cristal.
La instalación ha finalizado.
Antes del despegue, realice una prueba rápida de inclinación y rotación del estabilizador para confirmar que el movimiento es suave.
Después de aterrizar o de cambiar la batería, retire el conjunto del filtro.
Es una mejora con una buena relación calidad-precio, pero, si el presupuesto lo permite, recomendamos los filtros ND oficiales de DJI.
Son la opción más sencilla: basta instalarlos y encender el equipo.
Guía de instalación del objetivo gran angular
El objetivo gran angular que proporcionamos es un adaptador de objetivo gran angular original Mavic 3 modificado, con un soporte de aluminio mecanizado por CNC.
Al manipularlo, evite tocar el cristal.
Encienda el dron y espere la autocomprobación del estabilizador.
Utilice dos dedos para sujetar el estabilizador.
Con la otra mano, presione suavemente la cubierta original del objetivo y gírela unos cinco grados en sentido antihorario para retirarla.
A continuación, sujete el objetivo gran angular por el marco exterior con el pulgar y el índice.
Alinéelo con el soporte original de desenganche rápido de tres orificios, deslícelo en su posición, aplique una ligera presión y gírelo después unos cinco grados en sentido horario para fijarlo.
La instalación ha finalizado.
Antes del despegue, realice una prueba rápida de inclinación y rotación del estabilizador.
Después de aterrizar o de cambiar la batería,
retire el objetivo gran angular
para evitar daños durante la siguiente autocomprobación del estabilizador.
Una nota importante:
Este objetivo gran angular se recomienda para fotos individuales y vídeo, pero no es adecuado para la captura panorámica matricial.
Al instalarlo por primera vez, un ajuste imperfecto puede hacer que la instalación falle y que el estabilizador pierda temporalmente la alimentación y quede caído. Esto es normal: basta con reiniciar el dron o esperar unos 20 segundos para que el estabilizador vuelva a su posición normal.
Fin del documento